CHEERONAIR / 人物

HUANG YI STUDIO +

黄翊(ホアン・イー)

Huang Yi · Yi Huang

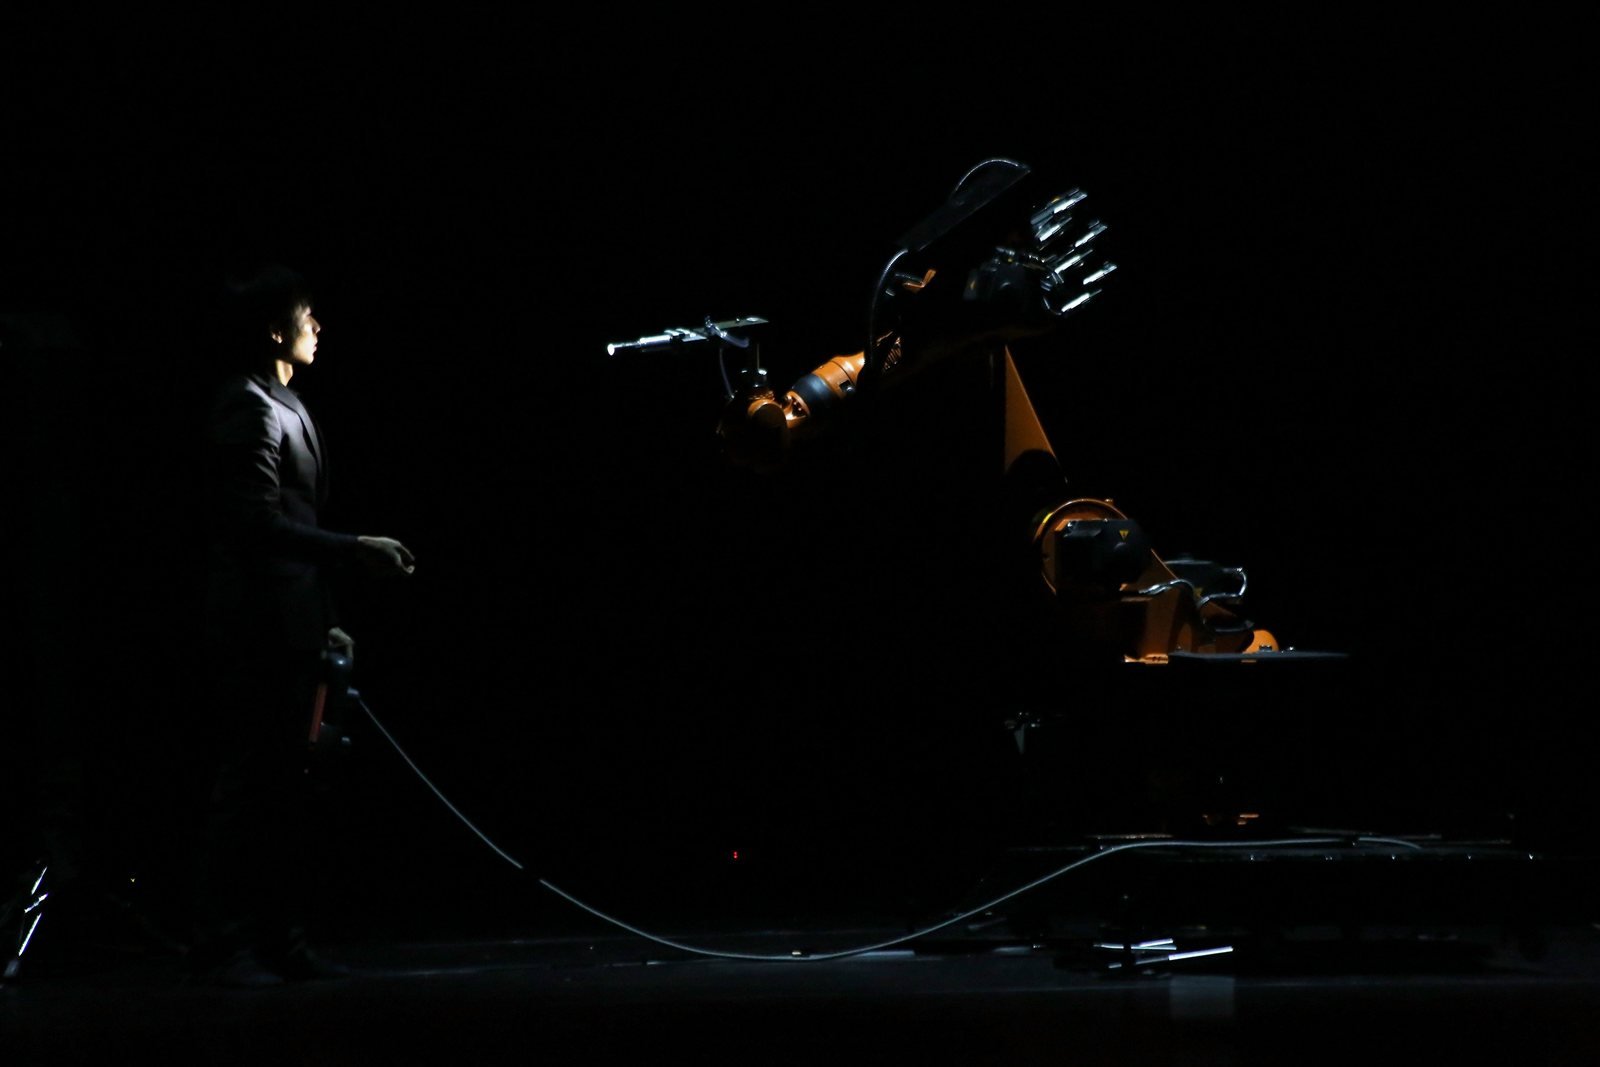
黄翊は産業用ロボットアームKUKAの動きをプログラムし、自らその相手役として踊る。『黄翊とKUKA』では機械の動きも人の動きも彼の振付だ。

オーストリア・リンツでKUKAのアームと向き合う黄翊。2013年9月6日撮影。
撮影年 2013

Manfred Werner (Tsui) / CC BY-SA 3.0 · 2013-09-06 · resized · 写真の出典 · CC BY-SA 3.0

今回の追加・更新

お気に入りの更新

更新を確認中…

これから2か月の出演予定

2026年11月13日 — 2027年1月13日 · 予定は変更される場合があります。来場前に最新の発表をご確認ください。

  1. 黄翊が台北で踊る『此生』『身音』の二本立て

    発表済み · 発表メンバー

    臺灣戲曲中心小表演廳

    OPENTIX黃翊工作室+

    更新日 2026年11月12日

公開イベント

プロフィール

1983年生まれ。幼少期から踊りを学び、国立台北芸術大学に進んだ。スタジオは2014年にフルタイム体制になり、ダンサーと技術スタッフが時間をかけて一本の作品を作り上げるようになった。

作品の出発点は2012年。翌年にはリンツのアルス・エレクトロニカで上演し、2015年にニューヨークで全長版を初演した。TEDでのデュエットでは、ジョシュア・ローマンのチェロに合わせて黄翊とアームが踊る。

黄翊が手を差し出した後の間を見てから、アームの関節が向きを変える瞬間を追いたい。2026年の二本立て『此生/身音』でも振付、プログラミング、出演を兼ねている。

人物を知る

インタビュー・作品

公式リンク

公式プロフィールの出典

プロフィール・映像の出典(外部サイト)

記事の出典・写真クレジット

更新日 2026年11月11日

黃翊工作室+元の記事を読む
黃翊工作室+元の記事を読む

写真クレジット: Manfred Werner (Tsui) / CC BY-SA 3.0 · 2013-09-06 · resized · 撮影年 2013 · 写真の出典 · CC BY-SA 3.0

繁體中文English日本語한국어
訂正を知らせる